Strona główna
» Technologia
»
Jak ucieleśniona sztuczna inteligencja zmienia humanoidalną robotykę nowej generacji
Jak ucieleśniona sztuczna inteligencja zmienia humanoidalną robotykę nowej generacji
Roboty humanoidalne mogą prezentować się niezwykle sprawnie podczas krótkiej demonstracji, a mimo to mieć problemy, gdy zmienia się oświetlenie, obiekt zostaje przesunięty o kilka centymetrów, szuflada się zacina lub zadanie trwa dłużej niż sekwencja zastosowana podczas szkolenia. Ta rozbieżność między dopracowaną demonstracją a rzetelną pracą w warunkach rzeczywistych jest głównym problemem, który próbuje rozwiązać humanoidalna robotyka nowej generacji.
Zachodzące obecnie przejście od robotów, które głównie odtwarzają zaprogramowane ruchy, do robotów, które potrafią postrzegać, rozumować, planować i działać za pomocą fizycznego ciała. To podejście jest powszechnie nazywane ucieleśnioną sztuczną inteligencją . W praktyce robot nie tylko steruje modelem sztucznej inteligencji; jego inteligencja jest powiązana z kamerami, czujnikami siły, położeniem stawów, dłońmi, nogami i zmieniającym się otoczeniem.
Od września 2026 roku kilka dużych programów robotyki podąża w tym kierunku. Google DeepMind wprowadził w lipcu 2026 roku Gemini Robotics 2, oferujący sterowanie całym ciałem i rozumowanie ucieleśnione; NVIDIA GR00T 1.7 zapewnia otwarty model bazowy wizji, języka i działania oraz kompleksowy proces treningowy; Figure mówi, że Helix 02 rozszerza swoją wyuczoną kontrolę z górnej części ciała na manipulację całym ciałem; a Boston Dynamics łączy wyuczone zachowania, uczenie przez wzmacnianie i badania nad modelami bazowymi ze swoją platformą produkcyjną Atlas. Te osiągnięcia są ważne, ale należy je traktować jako dowód szybkiego postępu, a nie jako dowód na to, że humanoidy ogólnego przeznaczenia są gotowe do pracy w każdym miejscu i domu.
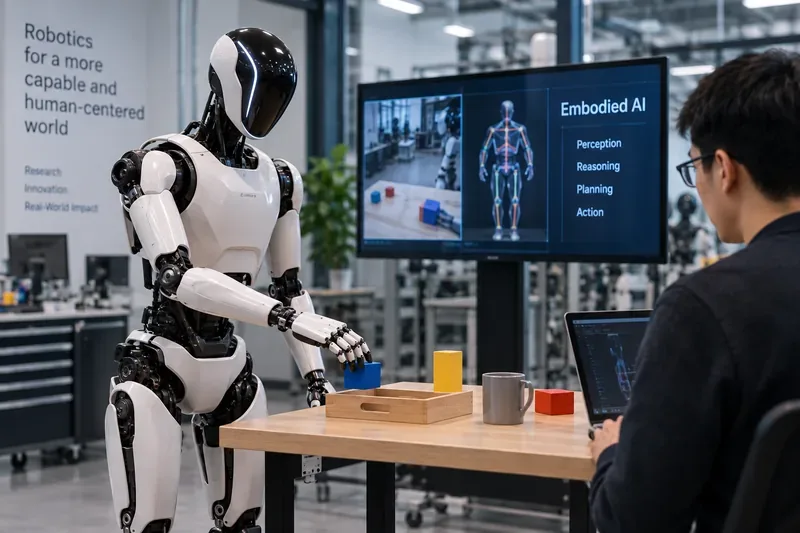
Humanoidalny robot pracuje przy stole testowym, podczas gdy inżynier monitoruje pętlę percepcji-działania, którą ucieleśnione systemy sztucznej inteligencji starają się zamknąć w czasie rzeczywistym.
Dlaczego tradycyjna automatyzacja robotów zawodzi w środowiskach ludzkich
Konwencjonalne roboty przemysłowe są niezwykle skuteczne, gdy świat jest kontrolowany. Ramię stałe może powtarzać ten sam ruch spawania, ustawiania lub montażu tysiące razy, ponieważ lokalizacja obiektu, narzędzia, osłona bezpieczeństwa i sekwencja zadań zostały zaprojektowane specjalnie dla robota.
Roboty humanoidalne są przeznaczone do pracy w trudniejszym środowisku: przestrzeniach zaprojektowanych dla ludzi. Półki, drzwi, pojemniki, narzędzia, schody, stanowiska pracy i części mogą się różnić. Robot może potrzebować chodzić, sięgać, utrzymywać równowagę, manipulować, odzyskiwać przytomność po złym chwycie i rozumieć polecenia głosowe bez konieczności przepisywania programu ruchu przez technika za każdym razem, gdy coś się zmienia.
To stwarza cztery powiązane ze sobą problemy:
Niepewność percepcji: robot musi rozpoznawać obiekty, powierzchnie, ludzi, wolną przestrzeń i stan zadania w zmieniających się warunkach.
Rozumowanie długoterminowe: przydatne zadanie często zawiera wiele zależnych od siebie kroków, a niepowodzenie na jednym kroku może zniweczyć resztę planu.
Koordynacja całego ciała: chodzenie i manipulacja są ze sobą powiązane. Sięganie dalej zmienia równowagę; podnoszenie ciężaru zmienia siłę stawów i stabilność.
Niedobór danych: gromadzenie wysokiej jakości demonstracji robotów w świecie fizycznym jest kosztowne i powolne w porównaniu ze zbieraniem tekstu lub obrazów na potrzeby sztucznej inteligencji na skalę internetową.
Ucieleśniona sztuczna inteligencja zmienia rozwój humanoidalnych istot, ponieważ podchodzi do tych problemów jako połączony system uczenia się, zamiast traktować percepcję, planowanie i ruch jako odizolowane skrypty.
1. Zacznij od lepszej pętli percepcji i działania
Najprostsze ulepszenie koncepcyjne jest jednocześnie najbardziej fundamentalne: robot musi stale obserwować, co się stało po wykonaniu działania. Maszyna ze skryptem może wykonać polecenie „przesuń rękę do współrzędnych X, Y, Z”. System ucieleśniony zamiast tego próbuje odpowiedzieć na bogatszą pętlę: „Gdzie teraz jest obiekt? Czy go złapałem? Czy się poruszył? Co powinienem teraz zrobić?”.
Nowoczesne modele wizji, języka i działania , zwykle w skrócie VLA , łączą dane wizualne i instrukcje w języku naturalnym z działaniami robota. Google DeepMind opisuje Gemini Robotics 2 jako VLA, który przekształca wizję i język w sterowanie motoryczne. NVIDIA opisuje GR00T 1.7 jako wieloucieleśnieniowy VLA, który akceptuje dane multimodalne, takie jak język, obrazy i stan robota, i generuje działania.
Ma to znaczenie, ponieważ ten sam model może potencjalnie ponownie wykorzystywać szerokie koncepcje w wielu zadaniach. „Weź niebieskie pudełko i umieść je na tacy” nie musi już oznaczać zakodowanej na stałe trajektorii powiązanej z jednym konkretnym układem tabeli.
2. Zastąp zasady dotyczące pojedynczych zadań modelami bazowymi wielokrotnego użytku
Kolejnym krokiem jest ograniczenie liczby zachowań, które trzeba uczyć się od podstaw. Model fundamentu robota ma na celu zakodowanie wielokrotnego użytku a priori dotyczących obiektów, języka, ruchu i manipulacji, zanim programista dostosuje je do konkretnego humanoida lub procesu pracy.
Firma NVIDIA twierdzi, że GR00T 1.7 został wstępnie wytrenowany na podstawie około 32 000 godzin rzeczywistych demonstracji i egocentrycznych danych ludzkich, a także około 8000 godzin symulowanych wdrożeń i demonstracji. Deweloperzy mogą następnie przeprowadzić posttrening modelu bazowego pod kątem konkretnego wcielenia i zadania, zamiast zaczynać od pustej strategii.
Oczekiwany wzrost jakości nie polega po prostu na stwierdzeniu, że „robot wie więcej”. Bardziej użytecznym rezultatem jest generalizacja : polityka powinna nadal działać, gdy położenie obiektu, punkt widzenia, tło lub sformułowanie zadania zmieniają się w rozsądnych granicach.
Dobrym sygnałem, że to podejście przynosi efekty, jest możliwość dodania przez zespół nowego obiektu, układu sceny lub instrukcji z mniejszą liczbą powtórnych szkoleń dotyczących konkretnych zadań niż dotychczas. Sygnałem ostrzegawczym jest sytuacja, gdy każda nowa wariacja nadal wymaga osobnej polityki, starannie przygotowanego środowiska lub ręcznej procedury odzyskiwania.
3. Wykorzystaj symulację do skalowania doświadczenia bez uszkadzania sprzętu
Roboty fizyczne to kosztowne urządzenia szkoleniowe. Silniki się nagrzewają, ręce zużywają się, baterie się rozładowują, przedmioty się psują, a upadek może zatrzymać rozwój na wiele godzin lub dni. Symulacja rozwiązuje ten problem, umożliwiając strategiom równoległą próbę wielu wariantów przed testowaniem na sprzęcie.
Boston Dynamics opisuje trenowanie zachowań Atlasa za pomocą uczenia wzmacniającego w symulacji, a następnie przejście na rzeczywisty sprzęt i iterację na podstawie rzeczywistych wyników. Proces pracy GR00T firmy NVIDIA obejmuje również konfigurację symulacji, zbieranie danych teleoperacyjnych, szkolenie w zakresie zasad, ocenę i wdrożenie.
Kluczowe jest „sim-to-real” : przeniesienie tego, czego model nauczył się w symulacji, do fizycznego robota. Symulacja jest cenna, ale nie jest rzeczywistością. Tarcie, kontakt, szum czujników, zachowanie kabli, podatność materiałów i nieprzewidywalność człowieka są trudne do idealnego modelowania.
Zespoły powinny zatem traktować symulację jako mnożnik siły, a nie zastępstwo dla walidacji sprzętowej. Polityka, która wygląda idealnie w symulacji, ale zawodzi przy niewielkich odchyleniach w świecie rzeczywistym, nie rozwiązała problemu wdrożenia.
4. Przejdź od umiejętności ramion do inteligencji całego ciała
Humanoidy naprawdę różnią się od nieruchomych ramion robotycznych, gdy lokomocja i manipulacja są ze sobą połączone. Osoba otwierająca ciężkie drzwi w naturalny sposób przenosi ciężar ciała, zmienia pozycję, obraca tułów i dostosowuje chwyt. Roboty humanoidalne muszą koordynować podobne zależności w wielu stawach, zachowując jednocześnie stabilność.
Firma Figure ogłosiła Helix 02 w styczniu 2026 roku , twierdząc, że jej system łączy widzenie, dotyk i propriocepcję z aktywacją całego ciała w ramach zunifikowanej sieci wzrokowo-ruchowej. Firma zademonstrowała autonomiczne zadanie zmywarki, które łączyło chodzenie, równowagę i manipulację przez kilka minut. Jest to demonstracja zgłoszona przez firmę, a nie niezależny test porównawczy, ale wyraźnie ilustruje kierunek rozwoju: autonomia całego ciała zastępuje starszy podział na „najpierw nawigacja” i „drugie zadanie ramienia”.
Wersja Gemini Robotics 2 firmy Google DeepMind również kładzie nacisk na sterowanie humanoidalnym robotem całym ciałem, w tym na skoordynowane ruchy od stóp do czubków palców. Głównym celem inżynieryjnym nie jest sprawienie, by każdy ruch humanoidalny przypominał ruch człowieka. Chodzi o umożliwienie robotowi wyboru stabilnych, efektywnych ruchów ciała, które pozwolą mu bezpiecznie wykonać zadanie.
5. Dodaj warstwę rozumowania dla długich zadań składających się z wielu kroków
VLA może obsługiwać lokalne reakcje czujników i akcji, ale długie zadania wymagają wnioskowania na wyższym poziomie. Rozważmy „posprzątaj ten stół warsztatowy, włóż narzędzia do oznaczonych szuflad, wyrzuć opakowanie i zgłoś wszelkie uszkodzenia”. Robot musi identyfikować podzadania, śledzić, które z nich zostały ukończone, rozpoznawać awarie i zmieniać plan, gdy otoczenie nie spełnia oczekiwań.
Google DeepMind oddziela tę rolę w Gemini Robotics ER 2, ucieleśnionym modelu rozumowania przeznaczonym do rozumienia przestrzennego, planowania zadań, orkiestracji narzędzi i wykrywania sukcesów. Firma opisuje hierarchię, w której model rozumowania wysokiego poziomu może przekazać wykonywanie zadań ruchowych do VLA niższego poziomu.
Ta wielowarstwowa konstrukcja jest ważna, ponieważ sterowanie motoryczne o wysokiej częstotliwości i powolne, przemyślane planowanie zadań mają różne wymagania. Humanoidalna dłoń może wymagać szybkich aktualizacji sterowania, podczas gdy planista może potrzebować jedynie ponownego rozważenia kolejnego podzadania po istotnym wydarzeniu.
Dla zespołów produkcyjnych testem jakości jest to, czy system potrafi naprawić typowe błędy. Robot, który potrafi wykonać tylko osiem kroków, gdy wszystkie wcześniejsze kroki zakończyły się sukcesem, wciąż jest kruchy. Silniejszy system potrafi zauważyć, że „część się wysunęła”, odzyskać ją i kontynuować pracę bez resetowania całego zadania.
6. Wprowadź więcej inteligencji na urządzenie
Rozumowanie w chmurze może zapewnić duże modele i wysokie wymagania obliczeniowe, ale fizyczny robot nie zawsze może czekać na podróż w obie strony siecią przed reakcją. Równowaga, unikanie kolizji, korekta chwytu i wiele pętli sterowania wymagają niskiego i przewidywalnego opóźnienia.
Dlatego tak ważne są modele robotyki na urządzeniach i akceleratory brzegowe. Prace Google DeepMind nad Gemini Robotics On-Device koncentrują się na lokalnym uruchamianiu inteligencji manipulacyjnej ogólnego przeznaczenia, podczas gdy stos humanoidalny firmy NVIDIA obsługuje wdrażanie za pośrednictwem przetwarzania brzegowego, takiego jak Jetson Thor.
Prawdopodobna architektura dla zdolnych humanoidów ma charakter hybrydowy, a nie wyłącznie lokalny lub oparty wyłącznie na chmurze: szybka percepcja i kontrola w pobliżu robota, z bardziej wymagającym planowaniem, analizą floty lub aktualizacjami modeli działającymi w oparciu o wydajniejszą infrastrukturę, gdy pozwalają na to opóźnienia i łączność.
7. Przekształć doświadczenie jednego robota w naukę całej floty
Przewaga komercyjna ucieleśnionej sztucznej inteligencji staje się większa, gdy umiejętności mogą być ponownie wykorzystywane przez wiele robotów. Tradycyjna automatyzacja często skaluje się poprzez kopiowanie tego samego programu do identycznych komórek. Wyuczone zachowania humanoidalne można potencjalnie skalować poprzez dystrybucję ulepszonej polityki, a następnie wykorzystanie danych floty do wykrywania nowych przypadków awarii.
Firma Boston Dynamics twierdzi, że wyuczone zachowania Atlasa można ponownie wdrożyć we flotach i rozwija Atlasa do zadań przemysłowych, takich jak sekwencjonowanie części i obsługa materiałów. Program produktowy firmy na rok 2026 obejmuje również współpracę z Google DeepMind nad modelami fundamentowymi Gemini Robotics. Zobacz przegląd ewolucji Atlasa firmy Boston Dynamics i ogłoszenie o partnerstwie z Google DeepMind .
Uczenie się floty stawia nowe wymaganie: dyscyplinę ewaluacyjną. Aktualizacja polityki, która usprawnia jedno zadanie, ale powoduje błędy w innym, nie powinna być szeroko wdrażana bez testów regresyjnych.
Jakie zmiany w ucieleśnionej sztucznej inteligencji wnoszą do robotyki humanoidalnej?
Starsze podejście
Ucieleśniony kierunek sztucznej inteligencji
Wynik, którego należy szukać
Naprawiono skrypty i współrzędne
Zamknięta pętla kontroli wzrokowej i proprioceptywnej
Odzyskiwanie w przypadku poruszenia się obiektów lub braku chwytu
Jedna polityka na zadanie
Modele podstawowe i po treningu
Szybsza adaptacja do powiązanych zadań
Oddzielne chodzenie i manipulacja
Wyuczona kontrola całego ciała
Stabilna lokomanipulacja w przypadku dłuższych zadań
Małe fizyczne zestawy danych
Rzeczywiste dane plus symulacja i teleoperacja
Szersze pokrycie przypadków brzegowych
Skrypty zadań lokalnych
Hierarchiczne rozumowanie i realizacja VLA
Dłuższe sekwencje z autokorektą
Strojenie pojedynczego robota
Uczenie się międzywcieleń i floty
Wielokrotnego użytku umiejętności na różnych platformach i we wdrożeniach
Gdzie rewolucja wciąż ma granice
Postęp jest realny, ale wciąż istnieje kilka ograniczeń, których łatwo nie docenić.
Bezpieczeństwo jest trudniejsze niż osiągnięcie sukcesu
Model może uzyskać dobre wyniki w testach robotyki, ale nadal nie nadawać się do zastosowań krytycznych pod względem bezpieczeństwa. Karta modelu Gemini Robotics ER 2 firmy Google DeepMind wyraźnie zaleca użytkownikom ostrożność w środowisku produkcyjnym, komercyjnym lub publicznym i informuje, że modele robotyczne nie powinny być używane w zastosowaniach krytycznych pod względem bezpieczeństwa, w których awaria mogłaby przewidywalnie spowodować obrażenia, śmierć lub uszkodzenie mienia.
Zręczność pozostaje nierówna
Wybieranie pudełek jest znacznie łatwiejsze niż manipulowanie elastycznymi kablami, mokrymi przedmiotami, odkształcalnymi opakowaniami, mocno zaciśniętymi elementami złącznymi czy zaśmieconymi zespołami narzędzi. Dlatego imponujące prezentacje powinny być oceniane pod kątem różnorodności i powtarzalności zadań, a nie tylko ich wizualnej złożoności.
Niezawodność długoterminowa powoduje powstawanie błędów
Nawet jeśli każda pojedyncza akcja jest wysoce niezawodna, ale daleka od ideału, zadanie składające się z dziesiątek, a nawet setek zależnych od siebie akcji może nadal często kończyć się niepowodzeniem. Właśnie dlatego wykrywanie sukcesów, odzyskiwanie danych i obsługa wyjątków są równie ważne, jak dokładność samych akcji.
Sprzęt pozostaje częścią problemu inteligencji
Lepsze modele nie są w stanie w nieskończoność rekompensować słabych dłoni, słabego czujnika, przegrzewających się siłowników, krótkiego czasu pracy baterii, luzów mechanicznych ani trudności w konserwacji. Użyteczność humanoidalna zależy od jednoczesnego udoskonalania oprogramowania i sprzętu.
Jak ocenić, czy system humanoidalny faktycznie się poprawia
Najlepszym sposobem oceny ucieleśnionej sztucznej inteligencji jest wyjście poza jakość demonstracyjną i zastanowienie się, czy robot staje się bardziej użyteczny w warunkach zmienności. Praktyczna autodiagnostyka może obejmować następujące pytania:
Sukces zadania: Czy robot wykonał całe zadanie, a nie tylko najłatwiejszy podkrok?
Powtarzalność: Czy udaje się to po wielu próbach, czy tylko w wybranym filmie?
Uogólnienie: Czy program potrafi obsługiwać nowe pozycje obiektów, oświetlenie, punkty widzenia i podobne niewidoczne obiekty?
Odzyskiwanie: Czy potrafi wykrywać i naprawiać typowe awarie bez konieczności resetowania przez człowieka?
Czas na nauczanie: Ile demonstracji, etykietowania, programowania i dostrajania jest potrzebne w przypadku nowego zadania?
Stabilność całego ciała: Czy potrafi ono poruszać się podczas chodzenia, obracania się, schylania lub przenoszenia ciężarów bez delikatnych przejść?
Opóźnienie: Czy pętla sterowania pozostaje responsywna w realistycznych warunkach sieciowych i obliczeniowych?
Bezpieczeństwo: Czy bliskość człowieka, zderzenia, siła, miejsce pracy i zachowania związane z zatrzymywaniem w sytuacjach awaryjnych są testowane niezależnie od powodzenia zadania?
Transfer floty: Czy nabytą umiejętność można wykorzystać w wielu robotach z przewidywalną wydajnością?
Wartość operacyjna: Czy system na tyle redukuje liczbę interwencji, przestojów, obciążeń ergonomicznych lub złożoności procesów, aby uzasadnić jego koszt?
Jeśli postęp jest widoczny jedynie w starannie zaplanowanych demonstracjach, a nie w tych pomiarach, zespół powinien zmienić podejście — często poprzez zawężenie zadania, zebranie lepszych danych o awariach, ulepszenie zakresu symulacji, wzmocnienie kontroli niskiego poziomu lub dodanie jawnych warstw bezpieczeństwa i odzyskiwania.
Najważniejszą zmianą nie jest kształt humanoidalny
Ucieleśniona sztuczna inteligencja rewolucjonizuje robotykę humanoidalną, ponieważ zmienia sposób, w jaki roboty nabywają i ponownie wykorzystują umiejętności. Kluczowa zmiana polega na przejściu od programowania każdego ruchu do systemów szkoleniowych, które łączą percepcję, język, stan fizyczny, rozumowanie i działanie w ciągłej pętli.
Najmocniejszym dowodem w 2026 roku nie jest to, że humanoidy stały się uniwersalnymi robotami ogólnego przeznaczenia. Chodzi o to, że kilka dotychczas odrębnych technologii – multimodalne modele fundamentów, strategie VLA, uczenie przez wzmacnianie, symulacja, zręczny sprzęt, wnioskowanie na urządzeniu i rozmieszczanie floty – łączy się w spójne stosy robotyki.
Ta konwergencja sprawia, że roboty humanoidalne są bardziej adaptowalne i łatwiejsze w nauczaniu, jednak niezawodna autonomia nadal wymaga starannej oceny w konkretnym środowisku, w którym robot będzie pracował. Ocenianie kolejnej generacji będzie mniej uzależnione od tego, czy robot potrafi wykonać zaskakującą demonstrację, a bardziej od tego, czy potrafi bezpiecznie powtarzać użyteczne zadania, radzić sobie z typowymi błędami i doskonalić się bez ciągłego ręcznego przeprogramowywania.